

Ученые Пензенского государственного университета разработали прототип шестиногого робота, который может самостоятельно передвигаться по пересеченной местности, обходить препятствия и анализировать окружающую обстановку. Его планируют использовать для поиска людей в труднодоступных местах, доставки оборудования и обследования нефтегазопроводов. Все вычисления выполняются на борту устройства, без обращения к облачным сервисам.
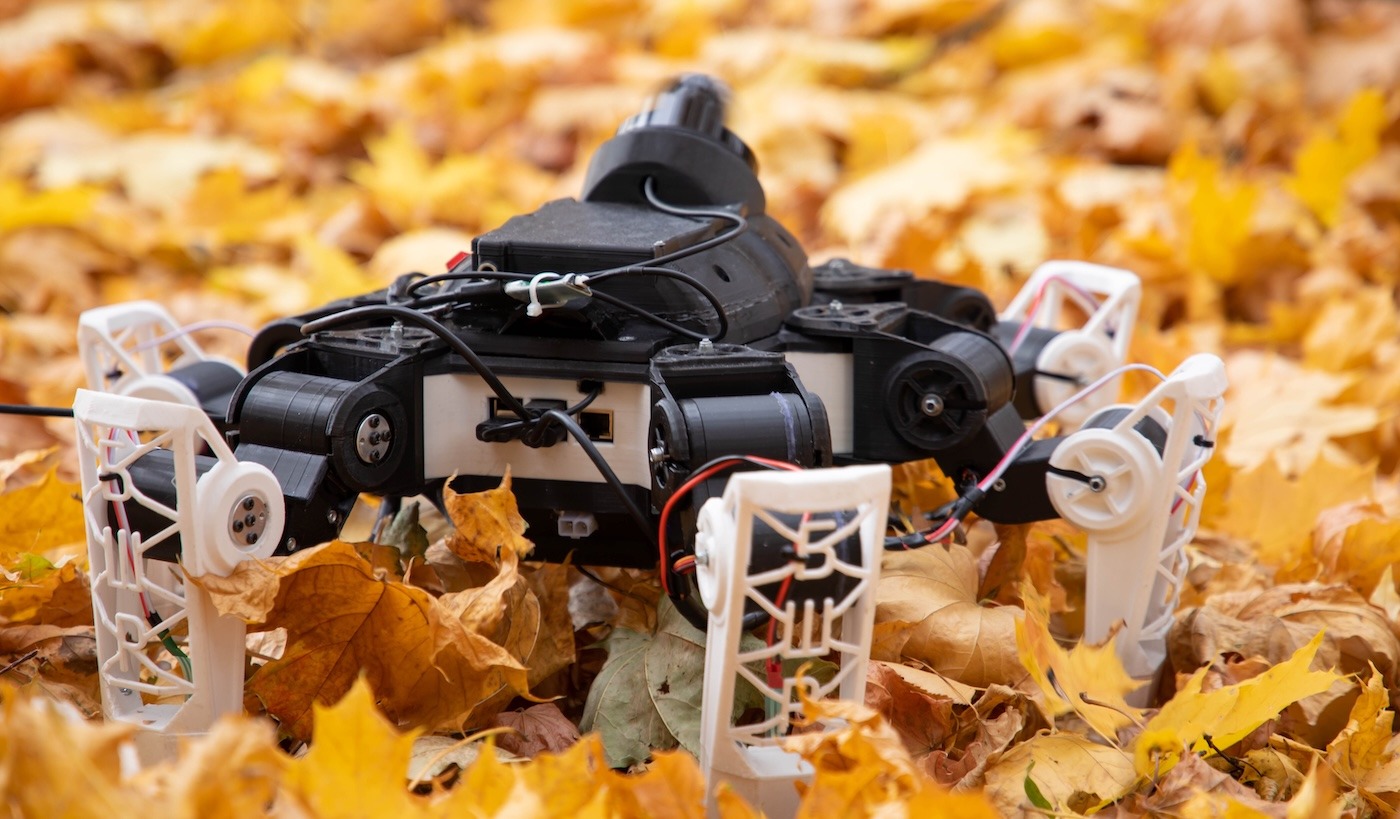
Робот получил шесть конечностей, расположенных радиально вокруг корпуса. Такая конструкция позволяет ему сохранять равновесие при движении и устойчиво стоять на неровной поверхности. В отличие от колесных и гусеничных платформ, гексапод способен перешагивать через бревна, валежник и другие препятствия, а также пробираться сквозь густую растительность.
За навигацию отвечает разработанная в ПГУ трехуровневая система управления. Она объединяет данные GPS, локальных и персональных навигационных средств, камер, лидара, ультразвуковых датчиков и инерциальной системы. Дополнительные датчики в конечностях измеряют усилие и ток, помогая определять контакт с поверхностью и замечать проскальзывание.
Для построения карты окружающего пространства используется трехмерный лидар с дальностью измерения до 30 метров. Ультразвуковые дальномеры помогают обнаруживать ямы и провалы, которые лидар может не заметить. На основе собранных данных робот выбирает способ преодоления препятствий и регулирует скорость и высоту подъема ног.
Пока прототип способен преодолевать препятствия высотой не более 10 см. Разработчики связывают это ограничение с небольшими размерами корпуса и рассчитывают расширить возможности платформы в более крупной версии.
Отдельное направление применения — обследование нефтегазопроводов диаметром 300–600 мм. Для таких задач робот можно оснастить сменными измерительными модулями. В перспективе на конечностях также могут появиться магнитные крепления или присоски, которые помогут передвигаться по внутренним поверхностям труб и удерживаться на наклонных участках.
Масса прототипа составляет 5,5 кг. Корпус и другие детали изготовлены с помощью 3D-печати. Робот может работать около шести часов без подзарядки. Для повышения надежности разработчики разделили питание: один аккумулятор обеспечивает работу управляющей электроники и датчиков, второй — сервоприводов. Это позволяет защитить чувствительные компоненты от электромагнитных помех, создаваемых двигателями.
Сейчас прототип проходит дополнительные испытания в университете. Разработчики собирают показания датчиков и анализируют их, чтобы корректировать алгоритмы движения. В дальнейшем они планируют отказаться от кабельного подключения к внешнему дисплею, организовать беспроводную передачу данных и оснастить робота раскладными солнечными панелями для дополнительной подзарядки.
На разработанные программные решения получены два свидетельства о государственной регистрации программ для ЭВМ.
Источник: Минобрнауки России
Читайте также: Российские ученые придали электропроводность биополимеру